|
|
|
|
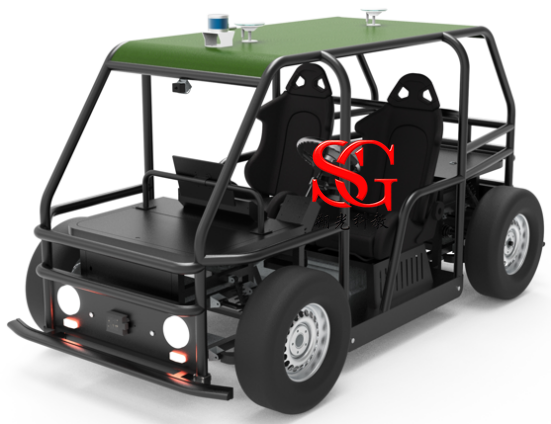
SG-ZNWL11 智能网联人机共驾实训车
一、平台介绍
1.智能网联人机共驾实训车,采用专业配件组装为双座线控车辆,加装可实现Robot Taxi的自动驾驶系统,以实物教学方式,向学生展示行业内专业的智能网联汽车线控技术及自动驾驶技术。
2. 线控底盘采用已量产的线控VCU控制,实现很高的线控性能,在控制精度、控制误差、响应时间、反馈精度等指标均达到领先水平;
3. 对功能安全有充分考虑。通过加速踏板、制动踏板和方向盘均可以实现人工接管,退出自动驾驶模式,具备系统掉电情况下自动切换到常规驾驶模式的功能。并加入系统紧急断电装置,并在断电后自动切换到常规驾驶模式。CAN通信机制上,也有多重安全保证手段,如冗余的控制校验方式保证指令正确,对非预期的上位机换挡指令的限制以保证行驶和车辆安全,高速转向的软件限制策略等。
4. 自动驾驶智能车采用全套自主开发的自动驾驶软件,传感器应用涉及摄像头、激光雷达、毫米波雷达、超声波雷达、GPS/IMU;功能算法主要为感知算法及障碍物行为预测;定位算法采用激光定位为主,RTK定位为辅的方式,避免楼宇、树木对信号遮蔽进而影响车辆运行;可满足人车混流路况的定制化规划控制算法,能实现完成主动循迹、障碍物识别、主动刹车、站点停靠、局部路径规划等功能。
二、线控底盘
1.总体
(1)外形尺寸(mm):2840*1340*1556
(2)轴距 (mm):2000
(3)前/后轮距 (mm):1400/1400
(4)最小转弯半径(m):4.5m
(5)续航里程:80km
(6)整车质量:300kg
(7)最高车速:40km/h
(8)电机类型:永磁同步电机
(9)电机最大功率:3kW
(10)电机最大扭矩:≥45Nm
(11)电池类型:磷酸铁锂电池
(12)电池容量:≥8kW·h
(13)驱动形式:后置后驱
(14)制动器类型:前后盘式
2.线控油门
(1)实现纵向驱动功能的线控控制,并提供相应的CAN控制接口油门踏板开度(单位:%)。
(2)工作车速范围0到40km/h。
(3)线控油门能够单独使能和被接管。可以设置通过油门踏板触发整车被接管(前提是线控油门已使能)。
(4)反馈线控油门状态、油门踏板位置实际值、油门踏板位置指令值。
3.线控刹车
(1)实现纵向行车制动功能的线控控制,并提供相应CAN控制接口制动踏板开度(单位:%)。
(2)工作车速范围0到40km/h。
(3)建压时间(ms@10MPa):≤200ms
(4)最大输出压力(Mpa):100bar@23.81
(5)制动主缸直径(mm)Φ23.81
(6)电动缸排液量(ml):11 ~ 14
(7)电动缸空行程1.5mm
(8)线控刹车能够单独使能和被接管。可以设置通过刹车踏板触发整车被接管(前提是线控刹车已使能)。
(9)反馈线控刹车状态、刹车踏板位置实际值、刹车踏板位置指令值。制动灯根据制动踏板控制指令自动点亮。
4.线控转向
(1)实现转向功能的线控控制,并提供相应的线控CAN控制接口方向盘转角(单位:deg)。
(2)要求能够在0到40km/h范围内实现转向控制。
(3)方向盘转角范围-450deg到450deg(或不低于原车机械结构允许的最大转角)。
(4)▲最大转向速率不低于360deg/s。
(5)齿条行程±80mm
(6)线角传动比50.27mm/rev
(7)最大输出齿条力:6~10KN
(8)转向轴最大载荷:1000~1500Kg
(9)响应时间:<50ms
(10)线控转向能够单独使能和被接管。可以设置通过转向盘触发整车被接管(前提是线控转向已使能)。
(11)反馈线控转向状态、方向盘转角实际值、方向盘转角指令值。
5.线控档位
▲(1)实现档位切换的线控功能,即在车辆静止状态下可以通过CAN接口使档位在R、N、D间切换。
▲(2)安全性要求:出于安全性考虑,原车档杆(或旋钮)位置必须处于N档位置才允许线控档位控制,即(1)必须将档杆置于N档才能进入线控档位控制;(2)进入线控档位控制后,将档杆从N档拨到D或R则自动退出线控档位控制,切换到手动驾驶模式并退出线控。
(3) 线控档位能够单独使能和被接管。可以设置通过档杆退出N档触发整车被接管(前提是线控档位已使能)。
(4) 响应时间(从发送指令到完成动作)2s内。
(5) 反馈线控档位状态、档杆位置实际值、档杆位置指令值。
6.线控声光
(1) 实现左右转向灯、远近光灯、双闪灯、喇叭的开关控制,并提供相应的CAN控制接口。
(2) 线控声光能够单独使能,但不能用于接管。
7.线控模式
(1) 线控系统工作模式包含手动模式和自动模式。手动模式下,车辆完全由驾驶员控制,自动模式下,车辆各线控子系统中的一个或多个由智能驾驶上位机控制,其余仍由驾驶员控制。通过整车线控使能标志位控制整车在手动模式和自动模式之间切换。
(2) 反馈整车线控状态。
(3) 系统上电默认手动驾驶模式,出现严重故障情况下自动切换常规驾驶模式。
▲8.线控接管
系统可以设置并实现通过油门、刹车、转向、档位中的任何一种或几种实现从线控模式接管。
三、自动驾驶配置
1、计算单元
(1)CPU: 6核12线程,主频2.5G,三级缓存18M;
(2)GPU: 独立图像处理器,CUDA处理器数量3584,显存频率15Gbps,显存容量 12G DDR6;
(3)内存:16GB LPDDR4x2666MhZ
(4)存储:固态硬盘500GB
(5)接口:网络为千兆以太网+WiFi, USB3.0
2、前视摄像头
(1)传感器类型 CMOS, 全局快门
(2)传感器型号 IMX430
(3)像元尺寸 4.5 μm × 4.5 μm
(4)靶面尺寸 1/1.7"
(5)分辨率 1624×1240
(6)帧率 50 fps
(7)动态范围 72.08 dB
(8)信噪比 43.8 dB
(9)增益 0 dB ~ 24 dB
(10)曝光时间 1 μs ~ 10 sec
(11)快门模式 支持自动曝光、手动曝光、一键曝光模式
(12)像素格式 Mono 8/10/12;Bayer RG 8/10/10p/12/12p;YUV422Packed, YUV422_YUYV_Packed;RGB 8, BGR8
(13)镜像 支持水平镜像、垂直镜像
(14)缓存容量 128 MB
(15)电气特性
(16)数据接口 GigE
(17)数字I/O 6-pin Hirose 接头提供供电和 I/O: 1 路光耦隔离输入(Line0), 1 路光耦隔离
(18)输出(Line1), 1 路双向可配置非隔离 I/O(Line2)
(19)供电 电压范围 9 ~ 24 VDC,支持 PoE 供电
(20)典型功耗 <3.6 W@12 VDC
3、16线激光雷达
(1)扫描通道:16线
(2)激光波长:905nm
(3)探测距离: 70 米~200 米
(4)供电范围:9V-36VDC
(5)通信接口:以太网 pps
(6)采集数据包含三维空间坐标与点云反射率等信息
4、组合定位单元
(1)支持 RTK 模式、 GNSS 单点模式、三模七频定位方式(GPS、 BDS、 GLANESS);
(2)内置6轴IMU
(3)姿态精度: 0.1°(基线长度≥2m)
(4)定位精度:单点L1/L2: 1.2m;
DGPS: 0.4m
RTK: 1cm+1ppm
(5)输入电压 9~32V DC(标准适配12V DC)
(6)功耗 <5W(典型值)
5、毫米波雷达
(1)工作频率范围:76GHz - 77GHz;
(2)探测距离范围:0.2m - 250m;
(3)距离测量分辨率:远距±1.79m;近距±0.39m
(4)距离测量精度:远距 ±0.40m;近距 ±0.10m
(5)速度范围:-400 km/h...+200 km/h (- 去向目标... + 来向目标)
(6)速度分辨率:远距 0.37km/h,近距 0.43km/h
(7)速度精度:±0.1 km/h
(8)探测目标类型:远离目标、靠近目标、静止目标、横穿静止目标、横穿目标;
(9)提供CAN/CANFD数据输出,至少包含跟踪目标ID、距离、速度、RCS等信息;
(10)工作温度至少满足:-40℃-85℃;
(11)工作电压:9-16V;
(12)防护等级:不低于IP67
6、超声波雷达
(1)工作电源: +12V~24V
(2)工作温度范围: -40℃~+85℃
(3)超声波测距范围: 130mm―5000mm, 探头测量测量距离可调
(4)精度:探测距离的 0.5%
(5)分辨率: 5mm
(6)通信接口: 兼容 CAN2.0A CAN2.0B
(7)采样率及发送周期: 100ms
(8)探头发射角: 60 度
7.路由器
(1)支持频段:4G 全网通
(2)天线:双天线
(3)网络接口:4个自适应 100/1000 Mbps LAN口
(4)供电: 12V
(5)无线网络标准:2.4GHz/5GHz双频
8.CAN收发器
(1)集成两路CAN
(2)具有静电防护、 浪涌防护; 通讯隔离
(3)工作温度 工业级: -40~85℃
(4)配置方式:网页版配置界面
四、平台功能
1、车辆提供全套自动驾驶系统,要求车辆能在系统下正常行驶;
2、自动驾驶系统可实现依靠高精地图进行L4自动驾驶功能,并可实现主动循迹、障碍物识别、主动刹车、站点停靠、局部路径规划等功能;
3、提供车辆行驶参数的设置控件,可对自动驾驶系统的形式策略进行调整;
4、自动驾驶系统具备生成高精地图信息源的程序,可录制点云数据包,并可使用地图制作软件制作高精地图;
5、提供各种传感器单独应用的实训软件,可对传感器进行逐一教学;
6、自动驾驶系统结合多种定位技术,可在室内实现循迹或依靠高精地图行驶。
五、配套软件
1.激光雷达模块:
▲(1)通过上位机软件设置激光雷达参数,包括以太网、时间、电机参数等;接收激光雷达数据流,可视化显示点云;(需提供2张以上软件界面截图,截图内容必须符合技术参数要求)
▲(2)可以通过软件设置激光雷达的外部参数x,y,z的值和俯仰角,航向角,翻滚角的值进行标定;(需提供软件界面截图,截图内容必须符合技术参数要求)
▲(3)通过激光雷达感知算法控件,通过调节探测范围、滤波阀值、分割参数等参数,改变点云识别状态并对障碍物进行标识,实现对激光雷达识别算法的理解;可以测出障碍物与试验台自身的距离;(需提供软件界面截图,截图内容必须符合技术参数要求)
▲(4)设置安全区域,安全区域内障碍物将被标志识别;(需提供软件界面截图,截图内容必须符合技术参数要求)
▲(5)多种数据源输入,可调用激光雷达实时数据,录制的数据包、仿真实训台输出点云。(需提供软件界面截图,截图内容必须符合技术参数要求)
2.摄像头模块:
▲(1)通过软件进行摄像头的内参标定,生成标定文件;可加载不同的标定文件,观察摄像头的畸变矫正效果;(需提供软件界面截图,截图内容必须符合技术参数要求)
▲(2)提供包括但不限于以下算法:yolo的目标识别算法。ROI感兴趣区域车道保持算法,深度学习车道线识别算法,深度学习单目测距算法;(需提供软件界面截图,截图内容必须符合技术参数要求)
▲(3)可通过加载不同识别算法,界面显示不同的识别功能,进行不同项目的功能实训;(需提供软件界面截图,截图内容必须符合技术参数要求)
▲(4)多种数据源输入,可调用摄像头实时数据、录制的数据包、视频图像、决策规划仿真实训台输出图像。(需提供软件界面截图,截图内容必须符合技术参数要求)
3.毫米波模块
(1)系统提供人机友好交流界面,可实时更改雷达参数设置,观测调试效果;
▲(2)可准确识别静态与动态障碍物,显示距离、速度、位置等数据;(需提供软件界面截图,截图内容必须符合技术参数要求)
▲(3)可以设置毫米波雷在x,y上的坐标值,实现外部参数的标定,显示标定后的毫米波检测图像,修改x,y坐标后可以看到障碍物相对于坐标原点的变化;检测结果可通过ROI区域设置,实现需求区域障碍物检测过滤。(需提供3张以上软件界面截图,截图内容必须符合技术参数要求)
4.超声波雷达模块
▲通过发送不同指令,超声波模块可返回不同探测模式的数据,可演示不同探测模式下的探测精度和探测范围。(需提供软件界面截图,截图内容必须符合技术参数要求)
5.组合惯导模块
(1)进行组合导航标定,接收组合导航数据信息;可以实时读取GNSS卫星数据及惯导姿态数据,并使用串口指令对模块进行配置;
(2)设备具备RTK差分定位功能,可进行RTK差分定位系统原理教学实训;具备双RTK天线,进行相关定向实训。
6.线控底盘模块
▲(1)软件以UI形式,显示底盘的运行状态。包括底盘工作模式、线控档位、电机转速、制动压力、方向盘转角、转向灯状态、电池电量、电池电压等信息;(需提供软件界面截图,截图内容必须符合技术参数要求)
▲(2)界面控制功能,将控制指令,以按键形式呈现。点击按键,软件将生成CAN指令,控制底盘执行。控制内容包含启动自动驾驶、退出自动驾驶、档位设置、方向盘转角设置、最大转角设置、转角速度设置、油门控制、刹车控制、喇叭控制等;(需提供软件界面截图,截图内容必须符合技术参数要求)
▲(3)指令控制功能,通过在界面中输入指令,控制底盘的工作状态。并打印CAN总线上有所有的CAN数据,并有详细数据记录,记录信息包含系统时间、时间戳、传输方向、ID、长度、数据等;(需提供软件界面截图,截图内容必须符合技术参数要求)
▲(4)调试模式功能,可用于线控CAN协议数据排查。选择线控DBC文件,系统自动生成报文解析,包括报文名称、报文ID、报文原始数据、报文数据解析,并显示DBC中标注的报文含义;(需提供2张以上软件界面截图,截图内容必须报含DBC报文解析功能)
▲(5)曲线分析功能,以曲线形式,展现数据在不同时间的数值。可选择不同的数据名称进行展现。(需提供软件界面截图,截图内容必须符合技术参数要求)
▲(6)具备线控代码生成软件,通过DBC文件生产线控代码,可在实训软件中对源代码进行替换和修改,在车辆上测试功能效果。并具备代码恢复还原功能。(需提供4张以上软件界面截图,截图内容必须报含DBC生成控制代码步骤、代码替换及修改方法、代码恢复还原功能)
▲7.液晶仪表模块
车辆安装液晶仪表,可对液晶仪表显示内容进行修改,在实车上测试功能效果,并具备代码恢复还原功能。(需提供4张以上软件界面截图,截图内容必须报含对液晶仪表显示内容修改步骤,代码恢复还原功能。)
六、实训项目
1.小车总体组成认知实训
2.摄像头与激光雷达原理及标定实训
3.激光雷达上位机基本使用实训
4.激光雷达接口设置实训
5.雷达网络通讯模式的参数配置及算法实训
6.小车传感器软件操作实训
7.自动驾驶界面认知与操作实训
8.小车感知与规划参数配置实训
9.制作点云地图实训
10.打点循迹实训
|
返回顶部 ↑ |
|
|


