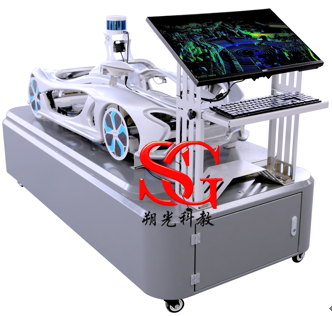
一、实训台介绍
智能传感器装配调试台架用于理论教学、实训及考核,台架通过部署毫米波雷达、超声波雷达、激光雷达、相机、组合导航实现智能传感器的原理介绍、结构展示、装配、故障诊断、数据检测及考核功能。包含毫米波雷达、超声波雷达、激光雷达、相机、组合导航,配套软件,仪器仪表工具以及其他配套模块等。
二、实训台配置
▲1.实训台
上装采用3D打印的汽车模型(尺寸≥1504*680*348mm),模型可部署自动驾驶车上常用的毫米波雷达、超声波雷达、激光雷达、相机、组合导航五种传感器,传感器部署位置必须与实车位置一致,实训台加装4个仿真车轮,可以模拟车辆车轮运动,结合传感器探测反馈,并由自动驾驶软件计算处理后,控制车轮启停,用来模拟车辆在实际环境中的车辆避障功能。
2. 激光雷达:
1) 水平视角:360度;
2) 垂直视角不低于30°
3) 测距:≥50m4) 测距精度:±10cm
5) 测距通道不低于16线
6) 提供百兆以太网数据输出,包含距离、旋转角度、反射率等信息
7) 工作温度至少满足:-20℃-85℃
8) 工作电压:9-32V
9) 防护等级:不低于IP67
3. 毫米波雷达:
1) 工作频率范围:76GHz - 77GHz;
2) 探测距离范围:0.2m - 250m;
3) 距离测量分辨率:远距±1.79m;近距±0.39m
4) 距离测量精度:远距 ±0.40m;近距 ±0.10m
5) 速度范围:-400 km/h...+200 km/h (- 去向目标... + 来向目标)
6) 速度分辨率:远距 0.37km/h,近距 0.43km/h
7) 速度精度:±0.1 km/h
8) 探测目标类型:远离目标、靠近目标、静止目标、横穿静止目标、横穿目标;
9) 提供CAN/CANFD数据输出,至少包含跟踪目标ID、距离、速度、RCS等信息;
10) 工作温度至少满足:-40℃-85℃;
11) 工作电压:9-16V;
12) 防护等级:不低于IP67
4. 超声波雷达:
1) 测距范围:130mm―5000mm,盲区13cm;
2) 波束角10~60度可调;
3) 处理板和探头工作温度 -40~85度
4) 精度: 5mm(近距离) 探测距离的0.5%(远距离)
5) 工作电源:+12V~24V
6) 工作电流:<200mA
5 摄像头:
1) sensor IMX291,lens Size 1/2.8,
2) USB3.0接口,
3) 最高有效像素硬件200万像素 1920(H)*1080(V),
4) 输出图像格式MJPEG/YUV2(YUVY)
5) 支持最高帧率 1920*1080p 50帧/YUV/MJPEG
6) 探测目标类型车辆、行人、交通标志、红绿灯等。
6. 组合导航:
1) 具有GNSS和IMU组合导航定位;
2) IMU测量维度: 加速度3维,角速度3维,磁场3维;
3) 量程:加速度:±2/4/8/16g(可选),角速度:±250/500/1000/2000°/s(可选),角度X、Z轴±180°,Y轴±90°。
4) 稳定性: 加速度: 0.01g, 角速度0.05°/s。
5) 姿态测量稳定度: 0.01°。
6) 收星频点:BDS B1I/B2I/B3I/B1C/B2a/B2b;GPS L1CA/L1C/L2C/L2P/L5;GLONASS L1/L2;Galileo E1/E5a/E5b;QZSS L1/L2/L5;SBAS L1。
7) 单点定位精度:平面≤ 1.5m (RMS);高程≤3.0m(RMS)
8) RTK精度:平面≤ 8.0mm + 1ppm (RMS);高程≤ 15mm + 1ppm (RMS)
9) 支持RS-232接口;
10) 包含组合导航主机、2个卫星天线及连接线等;
6 计算单元:
1) CPU:不低于6核12线程,主频不低于2.9G,三级缓存不低于12M;
2) GPU:显存频率不低于1590MHz,显存类型不低于 4G DDR6;
3) 内存:不少于8GB LPDDR4x2666MhZ
4) 存储:固态硬盘,不少于250GB
三、设备功能
▲1、激光雷达部分:
1) 通过上位机软件设置激光雷达参数,包括以太网、时间、电机参数等;接收激光雷达数据流,可视化显示点云。
2) 可以通过软件设置激光雷达的外部参数x,y,z的值和俯仰角,航向角,翻滚角的值进行标定;
3) 通过激光雷达感知算法控件,通过调节探测范围、滤波阀值、分割参数等参数,改变点云识别状态并对障碍物进行标识,实现对激光雷达识别算法的理解;可以测出障碍物与试验台自身的真实距离。
4) 设置安全区域,安全区域内障碍物将被标志识别。
5) 多种数据源输入,可调用激光雷达实时数据,录制的数据包、仿真实训台输出点云;
6) 提供Linux环境下激光雷达配置软件。
▲2、摄像头部分:
1) 通过软件进行摄像头的内参标定,生成标定文件;可加载不同的标定文件,观察摄像头的畸变矫正效果。
2) 提供目标识别算法和车道线识别算法;通过加载不同识别算法,界面显示不同的识别功能,进行不同项目的功能实训。
3) 多种数据源输入,可调用摄像头实时数据、录制的数据包、视频图像、仿真实训台输出图像;
▲3、毫米波部分
1) 系统提供人机友好交流界面,可实时更改雷达参数设置,观测调试效果。
2) 可准确识别静态与动态障碍物,显示距离、速度、位置等数据。
3) 可以设置毫米波雷在x,y上的坐标值,实现外部参数的标定,显示标定后的毫米波检测图像,修改x,y坐标后可以看到障碍物相对于坐标原点的变化;检测结果可通过ROI区域设置,实现需求区域障碍物检测过滤。
▲4、超声波雷达部分
通过发送不同指令,超声波模块可返回不同探测模式的数据,可演示不同探测模式下的探测精度和探测范围。
5、组合惯导部分
1) 进行组合导航标定,包括初始对准、导航模式配置、坐标轴配置、端口输出数据配置等;接收组合导航数据信息;可以实时读取GNSS卫星数据及惯导姿态数据,可对定位误差设置、解析定位误差、校准定位精度;
2) 设备具备RTK差分定位功能,可进行RTK差分定位系统原理教学实训;具备双RTK天线,进行相关定向实训。
▲6、感知融合
设备具备感知融合功能,通过激光雷达和摄像头的联合标定,实现感知融合结果输出,并在界面上显示。
▲7、智能传感器测试装调实训台可与智能网联汽车仿真与测试实训台联动。联动状态下可实现以下功能:
将智能网联汽车仿真与测试实训台的传感器数据作为智能传感器测试装调实训台算法软件的数据源,对智能网联汽车仿真与测试实训台行驶环境数据进行处理,便于更直观的观察各种算法的输出结果,进行传感器相关教学。


