|
|
|
|
SG-CB21 船舶操舵仪模拟器
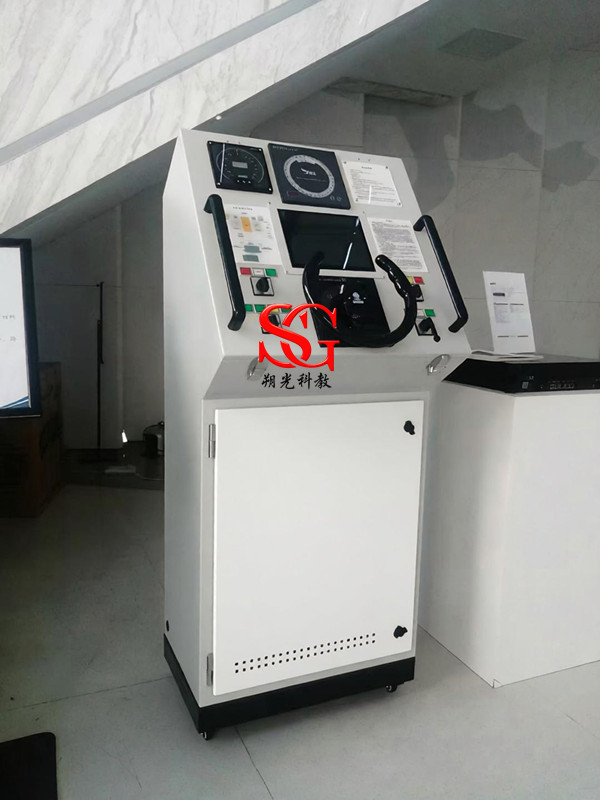
一.功能介绍:
1、舵角比调节
舵角比指偏舵角β与船舶偏航角φ大小成比例(Kp)。Kp过小,不能产生足够的转船力矩,回转性能不好;Kp过大,使船回转过头,稳定性变坏,降低航速。根据船舶大小、船型、装载情况及航速来选择舵角比例系数Kp。
2、积分舵,即压舵
偏舵角β与偏航角的积分∫φdt(误差随时间的积累)成比例(KI)的积分作用,即压舵角。压舵作用在于消除船舶因船型不对称、装载不对称、螺旋浆不对称或船舶受单侧风浪流的影响产生持续的单侧横向力干扰,偏航角在不灵敏区(死区)所引起的横向移动距离(不灵敏区是在△φ较小时,自动舵不起调节作用),使船舶形成向某一侧的小偏航。积分作用产生一个相应的固定偏舵角,对船舶形成一个固定的转船力矩,用以平衡单侧横向干扰力。
如果由于某种原因引起船舶的瞬时偏航,后来立即消失,因为作用时间短,不影响整个航向,所以对其平均航向没有偏移,无需发出校正动舵信号。有时在船舶给定的航向两侧均匀摇摆,经过比较长的时间后,其平均航向仍在正航向上,也无需使舵动作。仅当船舶在偏航死区内左右摇摆不均匀,平均航向偏离正航向一侧,且又持续了很长一段时间,则偏航积分作用发出信号,予以校正。自动舵虽能纠偏使船舶返回正航向,但对船舶的横向漂移却无能为力,需利用GPS定位系统来实现航线控制。
3、纠偏舵、当舵
偏舵角β与偏航角φ变化速度大小成比例(KD)的微分作用,即稳舵角、反舵角。微分作用具有“超前”的校正控制效果,可提高系统的灵敏度。比例系数Kp与微分系数KD选择不当,将影响航行质量。
当载荷增加而船速减慢时,相对于Kp将KD的值调得过小(即大比例小微分),则比例舵的效果就比微分舵的效果大,船舶以正航向为中心,左右摇摆,逐渐衰减,最后停止在正航向上。
反之,相对于Kp将KD调得过大(即小比例大微分),则微分舵效果更明显,航向不发生摇摆,航迹呈现过阻尼现象,船舶长时间不能恢复到正航向。
4、灵敏度调节(天气调节)
人为设定系统的死区,以调节系统的灵敏度。自动操舵模式下调节航向灵敏度,减少舵频繁摆动次数,防止过载及过度磨损。
5、模拟条件选择
同样的舵机模型下,大船、重载、浅水的情况下舵效相对较弱,要获得同样的转向特性,需要适当地增加转舵角度以弥补舵效的差异,此时需要适当地增加P参数的设定,通常在大船、重载、浅水的模式下,P设定为3-5,而在小船、轻载、深水的模式下,设定为1-3。而积分I与微分D的设定与船舶模型关系不大,与海况关系密切, 恶劣海况模式下,航向变动剧烈,方向随机,为了减少舵频繁摆动次数,防止过载及过度磨损,灵敏度设置为3-7比较合适,
二.操舵仪使用:
1.电源要求:220VAC.50Hz。
2.启动前准备:电源 ON ,罗经电源 ON 。
3.选择操舵模式。
4.选择舵机油泵、启动。
5.应急(MANU)舵:
随动舵失效或舵机控制系统故障等情况下选择应急舵。
手板舵动,复零舵停;左舵左扳,回舵右扳;右舵右扳,回舵左扳。
6.随动(Follow-UP)舵:
按舵角偏差原则进行调节的操舵自动跟踪系统,被调对象是舵,被调量为舵角,具有舵叶角度与操舵手轮位置自动同步的特点。船舶进出港、过狭窄航道、过运河或紧急等情况下选择随动舵。
船舶左偏航操右舵,舵轮操右舵x°,舵叶右偏,并自动停在右舵x°上。为了减少形航迹的振幅,船舶在返回正航向过程中,必须回舵。
7.自动舵(Auto pilot):
按船舶偏航角、偏航角变化速度及偏航角误差积累等大小和方向自动调舵。海上定速、大洋航行情况下选择自动舵模式。输入设定航向注意事项:偏航超过±5°时报警。
|
返回顶部 ↑ |
|
|


